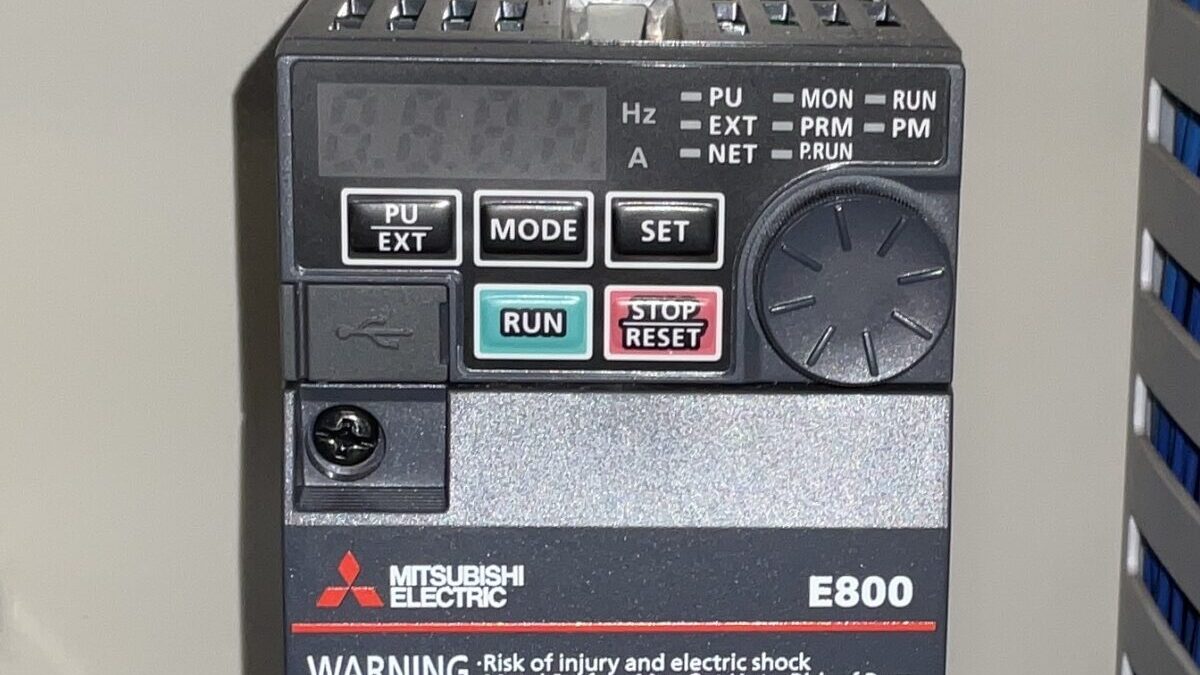
様々な産業機械の速度制御に使われているインバータ。
モーターの速度制御を行うインバータは様々なメーカーが作っており、三菱電機もその中の一つです。
インバータはモーターに供給する電源の周波数を変えて速度制御を行う制御機器ですが、その制御方式にも様々な種類があることをご存じでしょうか?
その中のひとつが、三菱電機製インバータに搭載されている「磁束ベクトル制御」です。
磁束ベクトル制御とはどのような制御方式なのでしょうか、またどのようなメリットがあるのでしょうか。
この記事ではそれらの疑問についてお応えしていきます。
 新人いしづか
インバータの一般的な制御方式って「V/F制御」ですよね?「磁束ベクトル制御」って何が違うんですか?
 なべ
「磁束ベクトル制御」は上手に活用することで、様々なメリットを享受することができます
おさらい:インバータのV/F制御とは?
まずはインバータの速度制御で一般的な「V/F制御」についておさえておきましょう。

V/F制御の概要
V/F制御とは、インバータから出力されてくる電圧【V】と周波数【F】の比が一定になるように制御を行う方式のことを言います。
例えば、インバータの電源電圧が200Vで基本周波数が50Hzだとすると、インバータは電圧200Vと周波数50Hzの比が一定になるように制御しようとします。
単純に計算すると、周波数が40Hzの場合は、基本周波数50Hz・基準電圧200Vを基に計算すると200V÷50Hz=4V/Hzとなるので、4×40=160Vが出力されます。
また、周波数が10Hzの場合は、出力電圧は4×10=40Vとなります。
このように、V/F制御では周波数に応じて出力する電圧を変えることで、V÷Fの数値が一定になるように制御しています。
では、なぜ周波数に応じて電圧を調整しているのでしょうか?
電圧を可変するのは「磁束」を一定に保つため
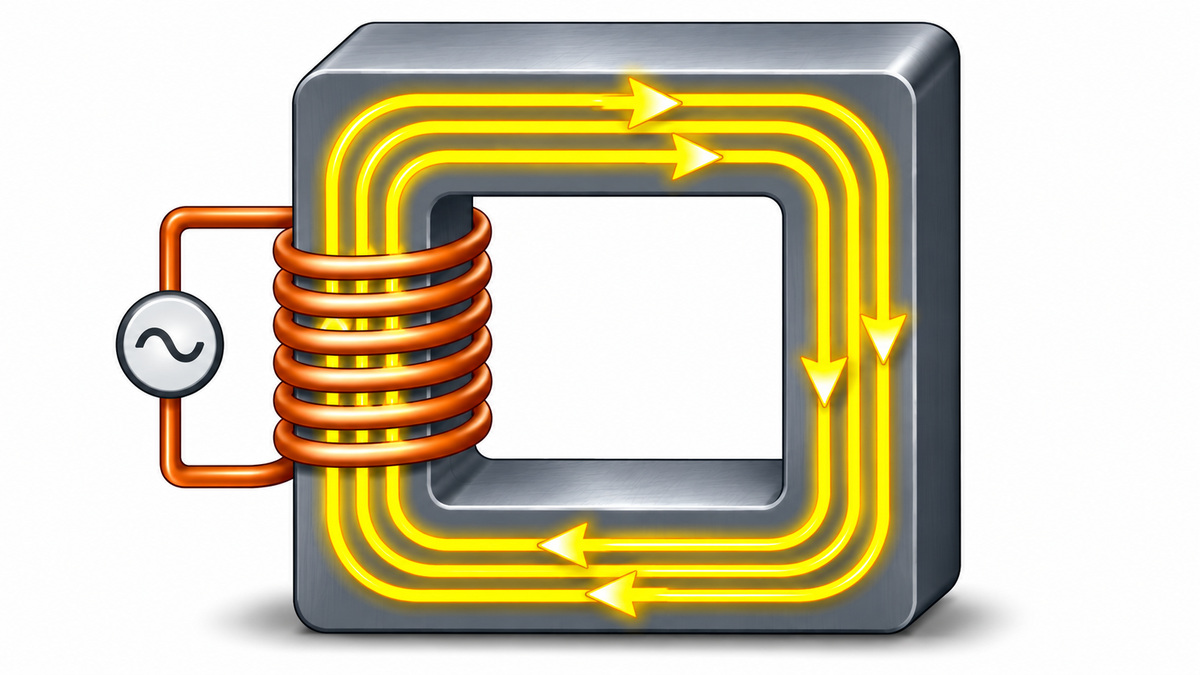
周波数に対して電圧を変えてV/Fを一定に保とうとする理由は、「磁束」を一定に保つためです。
磁石やコイルから発生する磁力がどれだけ通っているかを表すもの、磁力の働きを線で表すものを磁力線と言い、この磁力線が一定の面を通り抜ける量で磁束の大きさが決まる
「磁束Φ」は電圧と周波数を用いると次の式で表されます。

上の式では、Φは磁束・Vは電圧・fは周波数・Nはコイルの巻数となります。
ここで、コイルの巻数(インバータに接続するモーターの巻数)や「4.44」の定数は一定と考えると、「磁束ΦはV/Fの比で決まる」と表現することもできます。
つまり、V/Fの比を一定に保つことによって、結果的に磁束Φも一定に保たれるというわけですね。
磁束Φをなぜ一定に保つのか?
磁束Φを一定に保つひとつの理由は、安定したモータートルク(回転する力)を得るためです。
磁束Φを用いてモーターのトルクTを計算するには、以下の式を使います。

トルクTは磁束Φと電流Iの積であることから、磁束Φを一定に保つことで安定したモータートルクを得ることができます。
特に誘導モーターでは磁束が変化するとトルク特性が不安定になって効率が低下するため、磁束を一定に保つことはモーターの効率や安定動作に不可欠です。
このように、周波数に応じて出力する電圧を調整することで適切なトルクでモーター駆動を行う制御が「V/F制御」です。
磁束ベクトル制御とは?
それでは、三菱電機製インバータに搭載されている「磁束ベクトル制御」とはどのようなものなのでしょうか?
磁束ベクトル制御の概要
磁束ベクトル制御とは次のような計算をしてモーターを制御しています。
① モーターに出力される電流(モーター電流)を計測
まずは、インバータからモーターに出力される電流(モーター電流)をインバータが計測し数値化します。
② モーター電流から励磁電流とトルク分電流とに分ける
モーター電流の数値が分かったら、これを励磁電流(磁束を作るための電流)とトルク分電流(トルクを発生させる電流)とに、それぞれの成分を分割します。
分割にはベクトル演算という電流の向きと大きさを使って行う計算方式を使用します。
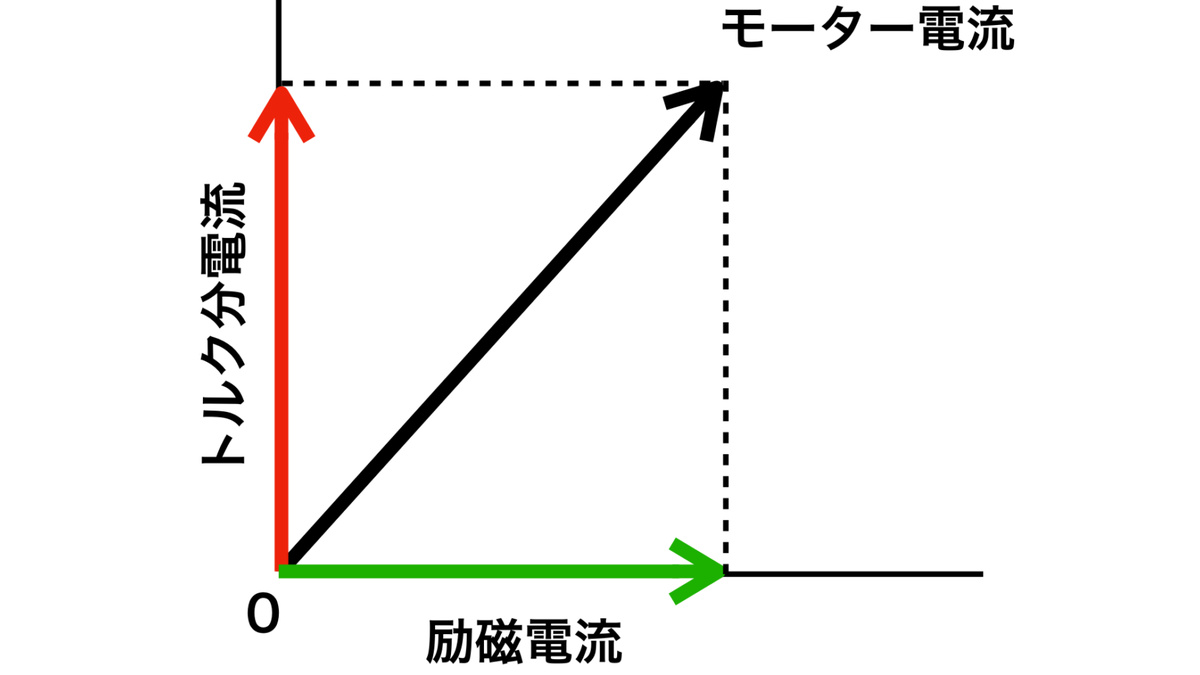
赤い矢印の成分がトルク分電流で緑の矢印が励磁電流となります、この演算によって算出したトルク分電流を使って制御を行います。
③ トルク分電流の数値から周波数を調整
トルク分電流の数値が分かったら、この数値から現在モーターがどれぐらいの速度で回転しているかを計算します。
もし、設定した速度と計算上の回転速度がズレていたら、周波数を微調整します。
 ひでくん
そう言えば、磁束ベクトル制御で動作しているインバータの周波数表示をみたらパラパラ変化していたね
④ 電圧降下分の電圧を補正
インバータからモーターへ出力される電圧は、様々な抵抗成分によって実際には少し低くなります。
この電圧降下は、外部要因などでモーター電流が変化するとトルクを発生させる磁束に影響を及ぼします。
機器や電線の抵抗成分によって、電流が流れる際に電圧が低下してしまう現象のこと
この磁束を一定に保つために、抵抗成分などの情報やトルク分電流の数値から、出力する電圧を補正します。
このような制御を行うことによって、低速域でも高いトルクをキープすることができます。
なべ高いトルクを低速域で得られる点は、磁束ベクトル制御の大きな特徴のひとつですね
演算に必要な情報をインバータはどうやって得てるの?
磁束ベクトル制御ではモーターのトルク分電流を演算で算出し、その要素を使って様々な計算をして制御しています。
ただ、計算を行うにはトルク分電流の数値以外にも、接続されているモーターに関する種々の情報をインバータ側が持っておかなければなりません。
これらの情報をどうやって取得しているのでしょうか?
三菱電機のインバータでは、モーターを接続した後に磁束ベクトル制御を選択するには、モーターの仕様(容量・極数等)をパラメータとして入力します。
これによって、まずはどのようなモーターを使おうとしているのかがインバータに伝わります。
ただ、これだけでは演算で使用する情報の正確性に欠けます。
それは、例え同じメーカー・型式・仕様のモーターであっても、個体差によって抵抗値などの電気的な特性が僅かに異なるためです。
これをモーター定数と呼びます。
また、インバータからモーターまでの配線が長かったり短かったりなど、設置条件の違いよっても演算で使用する情報に差異が生まれます。
そこで、これらの情報を正しく得るために行われるのが「チューニング」という作業です。
チューニングとは、接続されたモーターや設置条件によって異なる情報を正確に得るため、インバータが行う一種の測定作業のことを言います。
このチューニングを行うことによって、演算で使用する様々な情報を正確に取得することができます。
チューニングによって得られた情報を使うことで、より精度の高い制御を行うことが可能となります。
なべ三菱電機製のモーターを使用するなど、条件によってはチューニングを行わなくても使える場合があります
磁束ベクトル制御の種類について
引用先:三菱電機(FR-A820-0.4K-1 特徴)
三菱電機製インバータの磁束ベクトル制御にはいくつかの種類があります。
なべインバータのシリーズによって使える方式・使えない方式があります

汎用磁束ベクトル制御
「汎用磁束ベクトル制御」は、磁束ベクトル制御のうち「周波数を微調整する」機能を省いた制御方式です。
この制御方式は、最低限の情報(モーター容量・極数)を入力するだけで使用できるため、難しい操作をしなくても使うことができるメリットがあります。
反面、最低限の情報しか得ていない状態で制御を行うため、他の磁束ベクトル制御と比べて制御の精度が低いというデメリットがあります。
アドバンスト磁束ベクトル制御
「アドバンスト磁束ベクトル制御」は、汎用磁束ベクトル制御よりも少し高機能な制御で、前項で説明した補正を行うことにより高い低速トルクと速度精度を兼ね備えた方式です。
また、「オンラインオートチューニング」という、モーターの温度上昇による特性変化の影響を受けないよう、モーター始動時にチューニングを行うという機能を使うこともできます。
設定や事前のチューニングなど若干面倒な操作が必要になる場合ありますが、負荷変動が大きいモーターなどを安定して動作させたい場合などには非常に有効的です。
リアルセンサレスベクトル制御
「リアルセンサレスベクトル制御」は、更に上位の磁束ベクトル制御の方式で、電流(トルク分電流)だけでなく電圧やモーター定数を使用して回転速度を推定し、設定速度と推定速度の差が小さくなるよう制御を行います。
これによって、より高精度かつ高応答な速度制御及びトルク制御を実現しています。
ここまでの高精度な制御を行うには、本来モーターの回転速度を直接検出するためのセンサが必要になりますが、センサ無しでそれに近しい性能が発揮できるのは、三菱電機の技術があってこそですね。
なべまさに「リアル”センサレス“」という名の通りですね
磁束ベクトル制御のメリット
磁束ベクトル制御には次のようなメリットがあります。
高い低速トルクが得られる
V/F制御では周波数が低い低速域においては電圧も低くなるため、電圧降下分も相まって十分なトルクが出ないという欠点がありました。
磁束ベクトル制御では、低い周波数での低速域においても高いトルクを発生させることが可能です。
なべV/F制御と磁束ベクトル制御では、低速時のトルクが全然違います!
モーターの回転速度の精度が向上する
アドバンスト磁束ベクトル制御では、トルク分電流から実速度を推定して周波数を補正するため、より設定値に近い速度で運転することができます。
また、リアルセンサレスベクトル制御ではトルク分電流に加えて、電圧とモーター定数の数値を使って実速度の推定を行っています。
これにより、通常のV/F制御よりも精度の高い速度制御を実現しています。
負荷変動に強い
磁束ベクトル制御はモーターの負荷や状態をリアルタイムで監視・演算しながら運転を行う高機能な制御であるため、モーターに掛かる負荷が変動しても速度やトルクが変動しにくく、安定した運転ができるというメリットがあります。
特にクレーンの巻上装置や搬送装置などは大きな負荷変動に見舞われるケースも多いため、磁束ベクトル制御は大きな武器となりえます。
使いたい時にすぐ使える
磁束ベクトル制御はインバータの機能の1つであるため、条件さえ合えば使いたい時に設定してすぐ制御方式を切り替えることができます。
僕自身、クレーンの車輪が引っ掛かって動かせなくなるというトラブルが発生した時、一時的に磁束ベクトル制御に切り替えて無理矢理動かして脱出させるという対応をしたことがあります。
緊急時に使う1つの「技」として覚えておくと役に立ちます。
ひでくんいざという時に使えるのは便利だね
なべ磁束ベクトル制御を使う場合は、切り替えても問題がないかをよく確認してくださいね
磁束ベクトル制御のデメリット
磁束ベクトル制御にもいくつかのデメリットがあります。
使用条件にいくつかの制約がある
磁束ベクトル制御はどのような組み合わせでも使えるというわけではなく、いくつかの条件を満たす必要があります。
モーターの極数
磁束ベクトル制御が使えるモーターの極数は2極・4極・6極の3種類です。
モーターまでの配線長
配線長はチューニングを行わない場合は30m、チューニングを行う場合でも500mまでです。
接続できるモーターの台数
V/F制御の場合はインバータ1台につき複数台モーターを接続することが出来ますが、磁束ベクトル制御の場合はインバータ1台につきモーター1台しか接続することが出来ません。
接続出来るモーターの容量
接続できるモーター容量は、インバータの容量と同じか1つ下までという制約があります。
ひでくん制御の精度を担保するには仕方のない制約だね
なべ上記の制約については機種によって異なる場合がありますので、取扱説明書で確認してくださいね
高トルクにより摩耗が早まる説がある
これは都市伝説かもしれませんが、V/F制御に比べて磁束ベクトル制御の方がトルクが高くなるため、車輪などの機械部品の摩耗が早まるという説があります。
実際に比べたわけではないので真偽は不明ですが、会社によっては上記の懸念から磁束ベクトル制御を使わないように指定してくるところもあります。(僕もそのように言われたことがあります。)
V/F制御でも十分な使用用途の場合は、あえて磁束ベクトル制御を使わない方が良いのかもしれません。
設定項目や操作が少し多くなる
磁束ベクトル制御への切り替えには、V/F制御のパラメータ設定に加えて指定された項目の設定変更が必要です。
また、パラメータ設定が全て終わったあとにチューニング作業が必要になる場合もあるため、あまりインバータを触る機会が無い人にとっては、少しハードルの高い作業となります。
特にチューニングには「モーターを回転させて行う」と「モーターを回転させないで行う」の2パターンがあり、これもどちらを選んで良いのか悩むポイントにもなっています。
「モーターを回転させて行う」場合は、よりチューニングの精度を上げることができますが、ブレーキを開放して定格速度まで回転しても問題ない状態にしておく必要があるため、慣れない方が行うには少し不安が残ります。
僕の考えとしては、チューニング精度が多少落ちたとしても、ブレーキの配線を外してブレーキを動かなくしたうえで「モーターを回転させないで行う」を選択されることをおすすめします。
なべチューニングや設定は知識や経験のある方が実施するようにしましょう
まとめ
以上、磁束ベクトル制御について解説しました。
磁束ベクトル制御はV/F制御と比べて、低速域の高トルクや速度精度の高さなど、優れた特徴を持つとても高機能は制御方式です。
パラメータ設定やチューニング作業に一定の知識は必要になりますが、一度覚えてしまえば様々な場面で必ず役に立ちます。
ただし、磁束ベクトル制御にもメリット・デメリットはやはり存在します、状況に応じて適切に活用していきましょう。