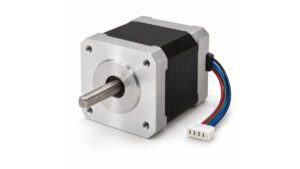
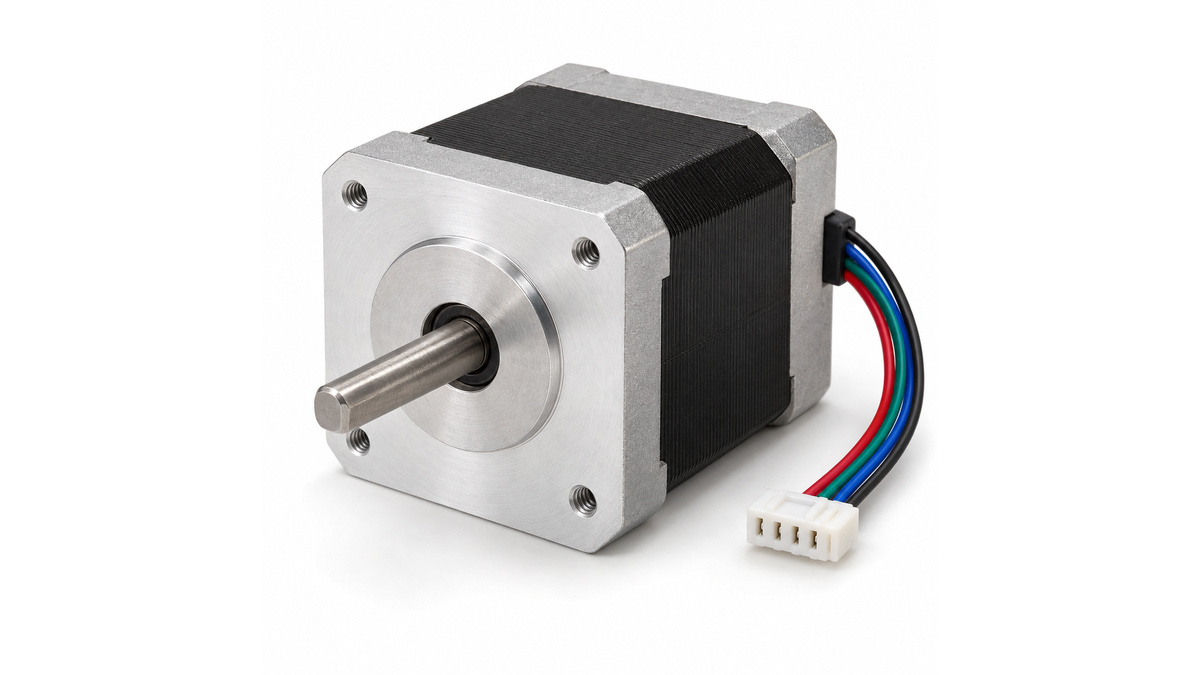
皆さんは、ステッピングモーターと呼ばれるモーターをご存じでしょうか?
ステッピングモーターは電気の力で動作するモーターの一種で、工場の設備だけでなく自動車や精密機械、私達の身の回りにある家電製品に至るまで、幅広く用いられています。
例えば、プリンターや一眼レフカメラのレンズ、トイレのウォシュレットにもステッピングモーターが使われていたりします。
ただ、ステッピングモーターは一般的なモーターとは異なる仕組みで回転するため、基本的な動作原理や構造をご存じないという方も多いのではないでしょうか。
この記事では、ステッピングモーターの基本原理や構造、メリット・デメリットについて初心者の方でも分かりやすく解説していきますので、是非参考にしてみてください。
 なべ
私達の生活はステッピングモーターに支えられていると言っても過言ではないかもしれませんね
ステッピングモーターってどんなモーターなの?
ステッピングモーターとは、ちょっと難しい言い方をすると「電気のパルス信号を与えることで回転速度と回転角度を細かく制御できるモーター」です。
もう少し分かりやすくお伝えしましょう。
電気のパルス信号ってなに?
電気のパルス信号とは、「電気のオンとオフを一定時間繰り返す信号」のことを言います。
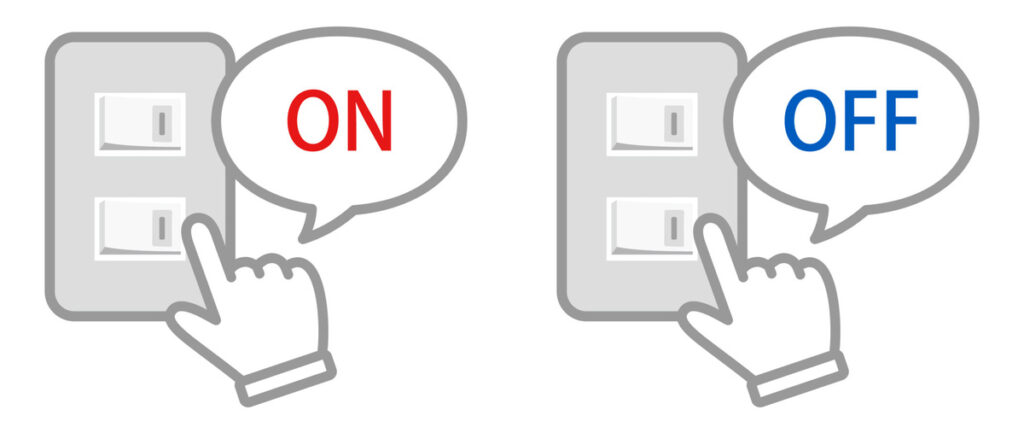
例えば、家の照明のスイッチを入り切りするところをイメージしてください。
スイッチを入れれば照明が点きますし、スイッチを切れば照明が消えますね。
この動作を一定の間隔で繰り返し行うと、下の図のような波形になります。
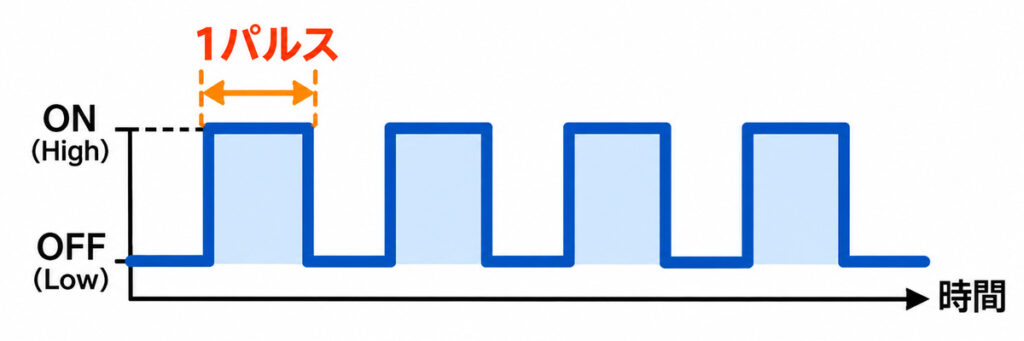
つまり、照明が点いてから消えるまでの状態が1パルスに相当し、この変化する電気信号のことをパルス信号と呼んでいます。
もっと身近な例で言うと、パンッ・パンッ・パンッという拍手もパルス信号をイメージする上で分かりやすいのではないでしょうか。

パルス信号で回転速度と回転角度を制御する
ステッピングモーターは、パルス信号を利用してスピードや回転する角度を制御するモーターです。
このパルス信号を速くモーターに送れば、その速さに連動してモーターは速く動きますし、逆にゆっくり送ればモーターは遅く動きます。
また、パルス信号を100回与えれば、パルス信号100回分モーターが回転し、更に200回与えればモーターは更に200回分回転します。
このように、パルス信号を送る速さや回数に応じて制御できるのがステッピングモーターの大きな特徴なんです。
なべパルス信号を拍手に置き換えると、ステッピングモーターの原理が分かりやすいのではないでしょうか
中はどうなっているの?ステッピングモーターの構造
ステッピングモーターは以下のような構造になっています。
引用先:オリエンタルモーター(ステッピングモーターの構造)
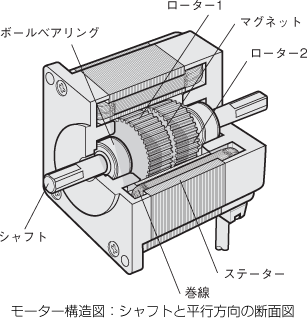
ステッピングモーターは、シャフトの付いたローター(回転子)と、巻線が巻かれたステーター(固定子)で構成されており、シャフトは両端にあるボールベアリングで支持されています。
ぱっと見では、一般的なモーターと造りがよく似ていますね。
ただ、ステッピングモーターの場合は、ローターとステーターが少し特殊な構造をしています。
ステッピングモーターのローター
引用先:オリエンタルモーター(5相ステッピングモーターの構造)
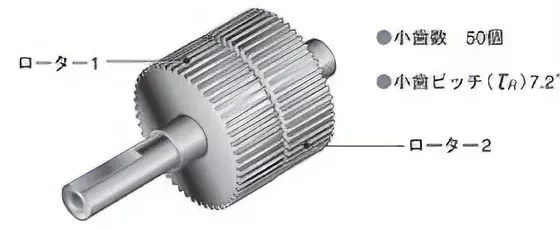
ローターは「ローター1」と「ローター2」に分かれており、表面には小歯と呼ばれるギザギザが規則的に並んでいます。
引用先:SKYS Motor(HB型モーターの構造と動作)
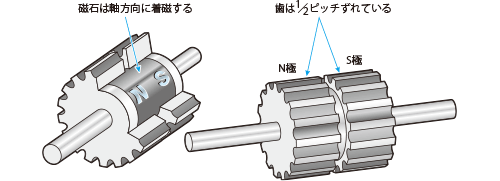
この小歯は、ローター1とローター2で数は同じなのですが、歯を半ピッチずつズラして取り付けられています。
引用先:オリエンタルモーター(ステーターの構造)
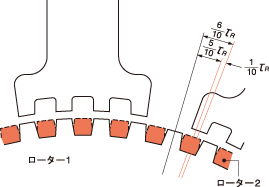
ローターを真横から見ると、上図のようにローター1の山谷とローター2の山谷が交互に重なるように配置されているのが分かるかと思います。
このローターには永久磁石が組み込まれており、上図のローターの場合は、ローター1にN極の磁石、ローター2にS極の永久磁石がそれぞれ内蔵されています。
なべこのN極とS極が交互に配置されたローターが大事な働きをします
ステッピングモーターのステーター
引用先:オリエンタルモーター(ステッピングモーターの構造)
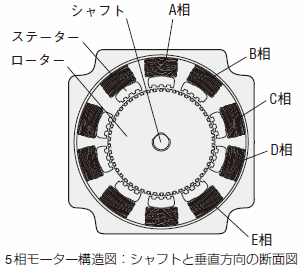
ステーター側にもローターと同様に小歯と呼ばれるギザギザがあり、各ステーターコイルは向かい合うように配置されています。
上図を見ると、A相〜E相の計5相があり、各相のステーターコイルは、ローターを挟んで反対側のステーターコイルと対の状態で配置されていることが分かります。
この対になっているステーターコイルに電流を流すと、電磁石のように両方の磁極が磁化されます。
なべこの相が2対あるものを「2相ステッピングモーター」、5対あるものを「5相ステッピングモーター」と呼びま
ステッピングモーターの基本原理
ステッピングモーターの基本的な動作原理は以下の通りです。
引用先:日本パルスモーター株式会社(ステッピングモーターとは)
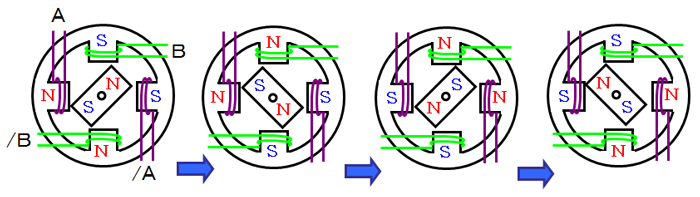
ステッピングモーターは電磁石化させたステーターで、電磁石の吸引力と反発力を利用してローターを回転させています。
まず、図の「赤巻線A」の相と「緑巻線B」に電流を流して、ステーターの一方をN極、もう一方がS極になるようそれぞれの磁極を磁化させます。
すると、永久磁石であるローターのN極がステーターのS極、ローターのS極がステーターのN極に引き寄せられて少しだけ回転します。
次に、「緑巻線B」の相に流れる電流の向きを逆にして、磁極を逆転させます。
今度は、ローターが「緑巻線B」のステーターに引き寄せられ、ローターが少し回転します。
続いて、「赤巻線A」に流れる電流の向きを逆にして、磁極を逆転させることでローターは「赤巻線A」側に引き寄せられて更に回転します。
この流れを繰り返すことで、ローターが一方向に回転していきます。
これがステッピングモーターの基本的な動作原理になります。
5相ステッピングモーターの動作原理
前項は2相ステッピングモーターの基本的な動作原理でしたが、5相ステッピングモーターになると少し構造や磁化のさせ方が異なります。
5相ステッピングモーターの場合は、対向するステーターの磁極を同じ極(S−S極もしくはN−N極)になるように磁化させます。
まずはA相のステーターコイルに電流を流し、対向する磁極をS−S極にします。
引用先:オリエンタルモーター株式会社(2-4. 5相ステッピングモーターの動作原理)
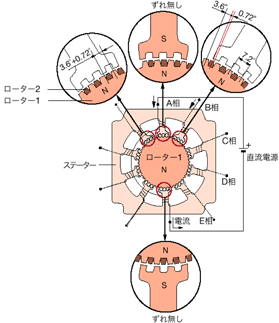
ローター1はN極であるため、ローター1の小歯がA相のステーターに引き寄せられます。
次に、電流を流す相をA相からB相に切り替えて、今度はステーターの磁極がN極になるように変化させます。
引用先:オリエンタルモーター株式会社(2-4. 5相ステッピングモーターの動作原理)
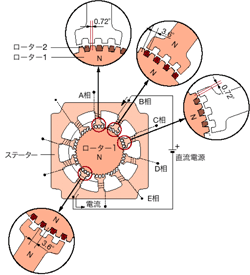
すると、S極であるローター2の小歯がB相のステーターに引き寄せられ、ローター本体が少しだけ回転します。
これを順番にC相→D相→E相→A相と繰り返すことで、ローターがクルクルと回転するという仕組みです。
5相ステッピングモーターは相から相へ切り替わった時の回転角度が0.72度と非常に細かく、より精密な位置決めに向いているというメリットがあります。
なべ産業設備での用途では、5相ステッピングモーターがよく使われていますね
ステッピングモーターの使い方
ここまで説明したステッピングモーターの構造や基本原理を踏まえて、実際のステッピングモーターの使い方について解説していきます。
ステッピングモーターの構成
引用先:オリエンタルモーター(RKⅡシリーズ)
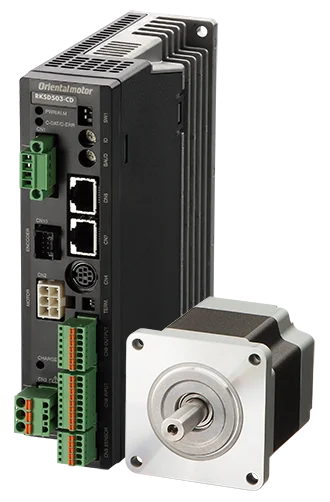
ステッピングモーターはモーター単体で使うことはできません、モーターを制御して動かすための「ドライバ」と呼ばれる装置を組み合わせて使用します。
主な機器の構成は以下の通りです。
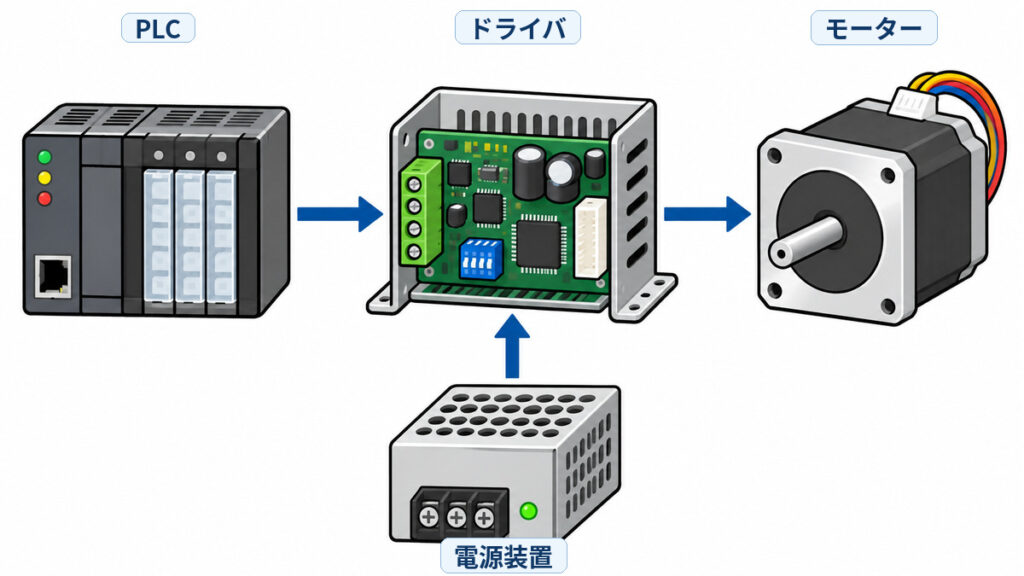
上図は、ドライバーにモーターを接続し、更にドライバー用の電源装置及びパルス信号を送るためのPLCがそれぞれ接続されていることを表しています。
モーターを制御するためのパルス信号はモーターに直接送るわけではなく、モーターを制御しているドライバーにPLC側から送ります。
通常、このPLCにはパルス発生用のユニットが装着されており、そのユニットからパルス信号を発生させます。
なべPLCの機種によっては、標準でパルス出力機能を搭載しているものもあります
また、ドライバーとモーターを動かす為には電源装置が必要になるため、仕様に見合った電源をドライバーに接続する必要があります。
ステッピングモーターの回転
ドライバにバルス信号を入力すると、ステッピングモーターは次のように動作します。
引用先:株式会社エムジー(ステッピングモーターが高精度なわけ)
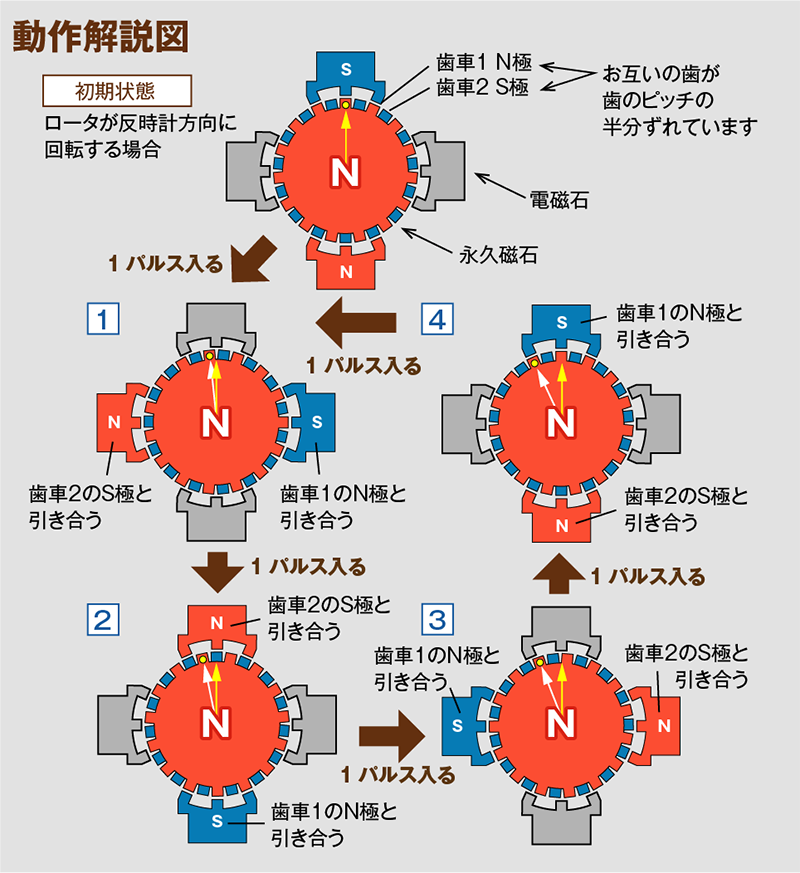
ステーターが磁化され、N極であるローター1はステーターのS極に、S極であるローター2はステーターのN極にそれぞれ引き合って固定されます。
ローター1とローター2の小歯が半ピッチずらしてあるので、磁化されたステーターの小歯とローターの小歯がピッタリ合うようになっています。
ドライバにパルス信号を1パルス入れると、ドライバは次のステーターを磁化してS極ーN極を作ります。
すると、ローターの小歯が磁化されたステーターの小歯に引き寄せられて、半小歯分ローターが回転します。
ドライバにパルス信号をもう1パルス入れると、ドライバは更に次のステーターを磁化してS極ーN極を作ります。
この磁化されたステーターの小歯にローターが引き寄せられて、合計1小歯分ローターが回転します。
このサイクルを繰り返すことで、「1パルス=0.5小歯分」ステッピングモーターを回転させることができます。
これが実際のステッピングモーターの動作になります。
ステッピングモーターのメリット
ステッピングモーターを使うメリットについてお伝えします。
高精度な位置制御ができる
ステッピングモーターは1パルスにつき半小歯分動作するのですが、2相ステッピングモーターの場合は1パルス当たり1.8度、5相ステッピングモーターの場合は1パルス当たり0.72度という非常に小さい角度で回転します。
なので、小さな回転角度で制御したい場合であっても、非常に細かく位置決めを行うことが可能となります。
位置決め用のセンサーが不要
ステッピングモーターは入力したパルス数に応じて決まった角度(小歯分)で回転します。
例えば3,600パルスで1回転するステッピングモーターであれば、900パルス入力すれば90度だけ回転しますし、7,200パルス入力すれば720度(丁度2回転)といった具合に回転します。
つまり、回転させたい角度分のパルスを入力すれば、ステッピングモーターはその通りにキッチリと回転してくれるので、別で位置決め用のセンサーを用意しなくても高精度に位置決めを行うことができます。
速度制御も容易にできる
ステッピングモーターの回転速度は、入力するパルス信号の速さに比例します。
なので、速く回転させたい場合はパルス信号を速く入力し、遅く回転させたい場合はパルス信号を遅く入力し、一定の速度で回転させたい場合は一定の速さでパルス信号を入力すればその通りに動作します。
パルス信号だけで位置制御や速度制御ができるのがステッピングモーターの最大のメリットですね。
磁力で保持できる
ステッピングモーターは通電状態であれば磁力による保持力があります。
なので、別途ブレーキを準備しなくても磁力によってローターを特定の位置で固定することができます。
ただし、通電を止める(停電する)と磁力による保持力が無くなりますので、自由落下等には注意する必要があります。
安価で入手できる
例えばサーボモーターといった位置制御・速度制御ができるものと比較して、ステッピングモーターは非常に安価で入手ができます。
ものにもよりますが、安いもので数千円、場合によっては数百円で販売されていることもあります。
仕事用だけでなくプライベートの電子工作で使いたいというニーズでも、かなり安価で入手できるのがメリットです。
ステッピングモーターのデメリット
次に、ステッピングモーターのデメリットについてお伝えします。
外乱により脱調する可能性がある
ステッピングモーターはパルス信号のコントロールで自在に操れることがメリットですが、モーターに何らかの負荷が加わるなどすると思い通りに動かなくなる場合があります。
ドライバへ入力したパルス信号に追従できなくなってしまった状態のことを「脱調」と呼びます。
ステッピングモーターが脱調状態になると、ドライバからの制御は一方通行で行われているため、モーターが意図した速度や位置で回転していない場合でも、その状態を検知することができません。
負荷変動等を考慮して、正しくモーターを選定することが非常に重要です。
モーターの配線が断線している場合でも、動かなかったり逆回転したりすることがあるよ
動作時の振動が大きい
ステッピングモーターは通常のモーターと比べて動作時の振動が大きくなります。
特に低速回転しているステッピングモーターを手に持ってみると、1パルス毎に動作する時に振動がよく手に伝わってきます。
モーターを高速回転させると振動が小さくなっていきますが、速くしすぎると脱調する可能性があるので注意が必要です。
回転速度が速くなるとトルクが低下する
ステッピングモーターは低速〜中速域のトルクが最も高く、高速域になるほどトルクが小さくなる傾向にあります。
引用先:オリエンタルモーター(ステッピングモーターの基本特性)
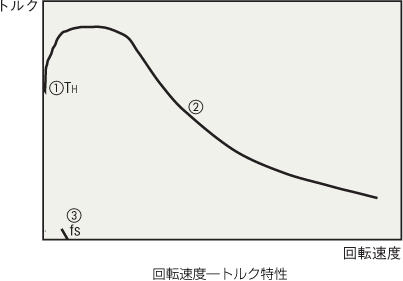
上の図はステッピングモーターのトルク特性をグラフにしたもので、②の線が回転速度に対するトルクを表しています。
①は停止中の静止トルクを表しており、回転速度が0の状態でも一定のトルクで保持しています。モーターが回転するとトルクが上昇し、ある回転速度にまで達するとトルクが段々落ちてきます。
これは、高速回転するほどコイルに流れる電流が十分に増加する前に次のステップに進んでしまうためで、これによってローターを引き寄せる磁力が弱くなり、生み出されるトルクが低下してしまう原因になっています。
ステッピングモーターを高速域で使用する場合は、トルク特性に注意するようにしましょう。
ステッピングモーターは縁の下の力持ち
以上、ステッピングモーターについて基本原理や構造などについて解説してきました。
ステッピングモーターは産業用機械や生産設備だけではなく、プリンターのヘッド部分や紙送り機構、カメラのレンズや自動改札機、トイレのウォシュレットに至るまで、様々なシーンで私達の生活を支えてくれています。
まさに「縁の下の力持ち」的な存在ですね。
この記事を通じて、少しでもステッピングモーターについての理解を深めて頂くことが出来れば幸いです。